
智能驾驶会误判路边的广告牌吗?
2025-05-21
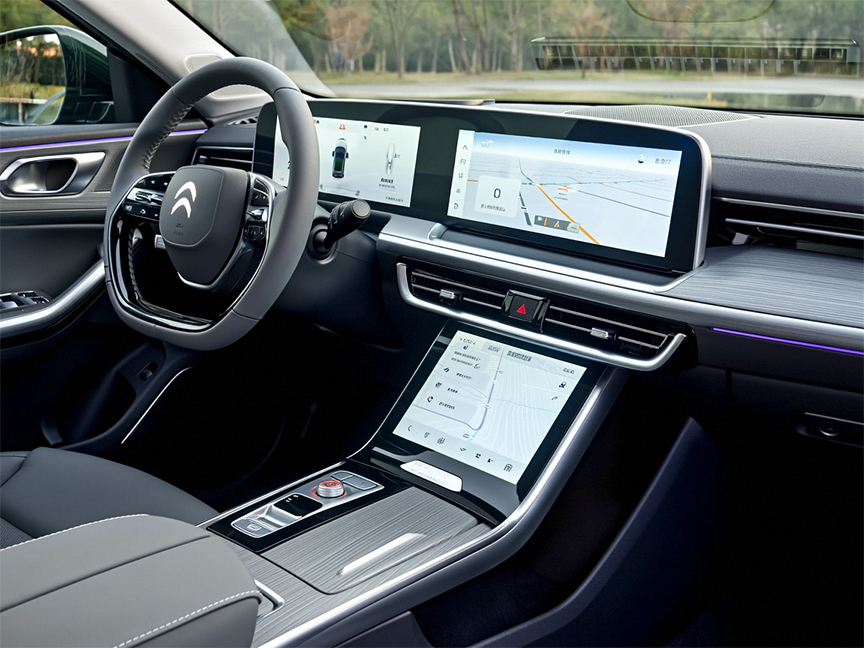
智能驾驶技术近年来取得了长足的发展,逐渐从实验室走向实际应用。然而,随着人们对自动驾驶汽车的依赖程度加深,一些潜在的问题也浮出水面。例如,智能驾驶系统是否会因路边广告牌上的内容而产生误判?这一问题引发了广泛关注与讨论。
智能驾驶的工作原理
智能驾驶的核心在于感知、决策和执行三个阶段。在感知阶段,车辆通过摄像头、雷达、激光雷达等传感器收集周围环境的信息,并将这些信息传递给车载计算机进行处理。车载计算机利用深度学习算法对图像或数据进行分析,识别道路标志、行人、车辆以及其他可能影响驾驶的因素。如果广告牌上的图案或文字被错误地识别为交通信号或其他关键信息,可能会导致系统做出不正确的判断。
广告牌可能引发误判的原因
-
视觉干扰
广告牌通常设计得色彩鲜艳、图案复杂,甚至模仿真实场景(如行人、车辆)。这种设计虽然能吸引人类注意力,但也可能让智能驾驶系统的视觉算法陷入困惑。例如,某些广告牌上印有“STOP”字样,若字体和颜色与真实的停车标志相似,系统可能会将其误认为是交通标志,从而触发不必要的刹车操作。 -
光照条件的影响
在不同的天气或光照条件下,广告牌的反射光可能改变其外观。例如,在强光直射下,金属材质的广告牌会反射耀眼的光线,干扰摄像头的正常工作;而在夜间,霓虹灯广告牌的亮度可能使传感器难以分辨背景与前景。 -
缺乏上下文理解
当前的智能驾驶系统主要依赖于模式匹配技术来识别物体,但它们对上下文的理解能力仍然有限。这意味着,即使广告牌上的图案看起来像行人或障碍物,系统也可能无法区分其真实性和虚拟性。
现有技术的应对措施
为了减少广告牌对智能驾驶系统的干扰,研究人员已经采取了一系列技术和策略:
-
多传感器融合
单一传感器容易受到外界因素的影响,因此现代智能驾驶系统通常采用多传感器融合的方式。例如,摄像头负责捕捉视觉信息,而雷达和激光雷达则提供距离和形状数据。通过结合不同传感器的优势,系统可以更准确地判断广告牌是否为真实威胁。 -
增强算法鲁棒性
深度学习模型可以通过增加训练数据集中的多样性来提高鲁棒性。例如,在训练过程中加入包含各种广告牌样式的图片,帮助系统学会区分真实场景和虚假信息。 -
实时更新地图信息
高精地图是智能驾驶的重要组成部分,它不仅记录了道路结构,还标注了沿途的静态元素,如广告牌的位置和类型。通过实时更新地图信息,系统可以提前预知哪些区域可能存在干扰源,并采取相应措施。 -
引入人工干预机制
在极端情况下,智能驾驶系统可以提醒驾驶员接管车辆控制权。尽管这不是理想的解决方案,但在技术尚未完全成熟之前,这是一种有效的安全保障手段。
未来发展方向
尽管当前的技术已经能够有效降低广告牌对智能驾驶系统的干扰,但仍有许多改进空间。以下是几个值得关注的研究方向:
-
提升上下文理解能力
下一代智能驾驶系统需要具备更强的语义理解和推理能力,以便更好地分析复杂的环境信息。例如,通过自然语言处理技术,系统可以理解广告牌上的文字含义,而不是简单地将其视为图形符号。 -
开发自适应学习算法
自适应学习算法可以根据实时数据不断优化自身性能。例如,当系统首次遇到某种新型广告牌时,它可以快速调整参数以避免再次发生误判。 -
制定行业标准
除了改进技术本身,还可以从外部环境入手。例如,制定针对广告牌设计的标准,限制使用可能引起混淆的颜色、图案和文字,从而从根本上减少干扰源。
总结
智能驾驶是一项复杂且充满挑战的技术,其成功与否取决于多个方面的协同优化。广告牌作为道路上常见的视觉元素,确实有可能对智能驾驶系统造成一定干扰,但通过先进的技术和科学管理,这一问题是可以解决的。随着研究的深入和技术的进步,我们有理由相信,未来的智能驾驶系统将更加智能、可靠,为人们带来更安全、便捷的出行体验。